ロボット基盤モデルの開発企業がGENIACの採択を受け、現場で作業するロボットの実現へ
公開:
施工現場や物流倉庫にロボットを入れるとき、巡回や搬送はできても、工具を握る作業や商品をつかむ作業が人の手に残っていないでしょうか。経済産業省とNEDOのGENIACでは、ロボットのハードウェアを直接制御するロボット基盤モデルの研究開発が採択され、作業そのものを担うロボットの開発が始まっています。
この記事では、GENIACで採択されたロボット基盤モデルの学習データや対象の作業、実証を行う現場まで詳しく解説します。施工現場や物流倉庫でロボット基盤モデルの導入を検討している方は、ぜひ参考にしてください。
- この記事の材料:発表3件
- 発表主体:株式会社XNOVA、Action株式会社 ほか1件
- 出典の最終掲載:2026.09.09
この記事がまとめた発表
-
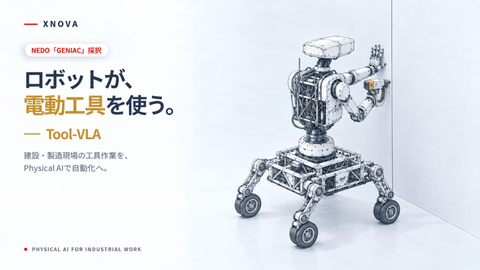 [1] XNOVA、経済産業省とNEDOが推進する国家プロジェクト「GENIAC」ロボット基盤モデルの研究開発に採択画像:株式会社XNOVAの発表資料より(PR TIMES)
-
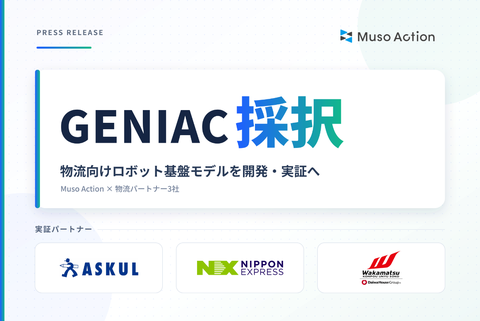 [2] Muso Action、経済産業省およびNEDOが実施する国家プロジェクト「GENIAC」の採択事業者に決定画像:Action株式会社の発表資料より(PR TIMES)
-
 [3] アトム、経済産業省・NEDOが推進する「GENIAC」のロボット基盤モデル研究開発事業に採択画像:株式会社アトムの発表資料より(PR TIMES)
ロボット基盤モデルの研究開発を進めるGENIAC
GENIACは、経済産業省とNEDOが実施する、国内の生成AIの開発力強化と社会実装の促進を目的とした国家プロジェクトです。今回のロボット基盤モデルの研究開発は、ポスト5G情報通信システム基盤強化研究開発事業の公募として実施されています。[1][2]
GENIACのロボット基盤モデル事業の枠組みは、以下の通りです。
| 項目 | 内容 |
|---|---|
| 実施主体 | 経済産業省とNEDO |
| 事業名 | ポスト5G情報通信システム基盤強化研究開発事業 |
| 研究開発の対象 | ロボット基盤モデル |
| 目的 | 生成AIの開発力強化と社会実装 |
| 採択結果の公表 | 2026年9月9日 |
2026年3月に締め切られた公募では、ヒューマノイドロボットなどの多用途ロボットは対象外とされていました。しかし、2026年5月18日に公示された公募では多用途ロボットが対象に含まれ、支援の範囲が広がりました。[3]
今回採択されたテーマは、ロボットに学習させる作業の種類も、学習データを集める場所も異なります。自社の現場に近いテーマかどうかを見極める材料は、対象の作業や学習データの集め方です。
電動工具を操作する施工向け基盤モデル
建設現場では、ビス留めや締付けといった電動工具を使う作業が、人の手に委ねられてきました。工具の操作を担う基盤モデルについて解説する内容は、以下の通りです。
- Tool-VLAが学習する電動工具の操作
- 双腕ロボットから四足歩行への展開
電動工具の操作に特化した基盤モデルは、ロボットの機種を問わずに使える共通基盤として設計されています。そのため、対象となる作業の範囲や搭載する機体の広げ方が、導入を判断する材料です。
Tool-VLAが学習する電動工具の操作
XNOVAは、電動工具の操作に特化したAI基盤モデル「Tool-VLA」の研究開発を、代表機関として開始します。Tool-VLAは、視覚や言語、行動を統合するVLA(Vision-Language-Action)方式の基盤モデルです。[1]
研究開発の体制や対象の作業は、以下の通りです。
| 項目 | 内容 |
|---|---|
| 代表機関 | 株式会社XNOVA |
| 技術協力 | Hilti(工具技術の知見) |
| 実証協力 | 大手建設会社等 |
| 対象作業 | ビス留めや下穴あけ、締付け |
| 期間 | 交付決定日から約1年間 |
XNOVAは、まず双腕ロボットによる工具操作で基盤モデルを確立し、実証を通じて施工作業を担うロボットの実現をめざすとしています。発表時点では研究開発が始まる段階であり、現場で使える成果が示された段階ではありません。
双腕ロボットから四足歩行への展開
XNOVAは、双腕ロボットで確立した基盤モデルを、現場巡回用の四足歩行ロボットへ搭載する計画を示しています。搭載が実現すれば、巡回や点検に限られていた現場ロボットが、作業を実行するロボットへ広がるとしています。[1]
機体を広げる順序は、以下の通りです。
- 双腕ロボットで基盤モデルを確立
- 四足歩行ロボットへ搭載
- ヒューマノイドを含む機体へ展開
ヒューマノイドロボットを含む多様な機体への展開は、将来的な見通しとして示された段階です。導入を検討する場合は、自社の現場にある機体で何ができるかを、実証の進み方に合わせて確かめる必要があります。
物流倉庫のピッキングを担う基盤モデル
物流倉庫のピッキングは、庫内でもっとも多くの人手を要する工程でありながら、自動化が進みにくい領域として残されてきました。稼働中の倉庫を舞台にした基盤モデルの開発について解説する内容は、以下の通りです。
- 3拠点の稼働倉庫で集める作業データ
- 未学習SKUに対応する2段階の学習
ピッキング向けの基盤モデルは、稼働している倉庫から集めたデータで学習させる方針が取られています。学習データの集め方や未学習の商品への対応が、開発の中心に置かれています。
3拠点の稼働倉庫で集める作業データ
Muso Actionは、アスクルや日本通運、若松梱包運輸倉庫の稼働倉庫に、ロボットやデータ収集デバイスを導入すると発表しました。研究施設ではなく、毎日商品が動いている現場から作業データを集める方針です。[2]
実証を行う拠点や対象の商品は、以下の通りです。
| 企業 | 拠点 | 場所 | 商品 |
|---|---|---|---|
| アスクル | ASKUL関東DC | 埼玉県上尾市 | 生活日用品や専門商材 |
| 日本通運 | 関西空港倉庫 | 大阪府 | 菓子等 |
| 若松梱包運輸倉庫 | 本社第二共配センター | 石川県 | 缶詰や調味料等 |
収集するデータの量は、ピッキング作業などで年間100万エピソード規模をめざすとしています。ただし、対象の倉庫や商品、作業は変更の可能性があると説明されました。
あわせて、作業者が手に持って商品を扱うだけで学習用データを記録できる、UMI形式のデータ収集グリッパーを開発するとしています。ロボットを設置していない工程でも把持動作のデータを取得できるようにし、収集の速度を引き上げる狙いです。
未学習SKUに対応する2段階の学習
Muso Actionは、ピース単位で商品を扱うピッキングロボットが安定して対応できるのは、在庫管理上の最小単位であるSKUの約5%にとどまると説明しています。残る95%のロングテール商品への対応が、自動化の障壁として残されてきました。[2]
モデルの学習や軽量化の進め方は、以下の通りです。
| 項目 | 内容 |
|---|---|
| 事前学習 | 物流の大量データで学習 |
| 追加学習 | 現場ごとの少量データで調整 |
| 軽量化 | 力制御を軸にマルチモーダル化 |
学習の土台には、公開されているVLAモデルを使うとしています。未学習のSKUでも高い成功率を保ちながら、ヒューマノイド型と比べて約6〜7割の省電力で運用することをめざすとしています。
実施期間は2026年10月から2027年9月までで、2027年後半に3拠点での本実証を行う予定です。発表時点では計画の段階であり、実証の結果は示されていません。
産業現場で動くヒューマノイド向け基盤モデル
産業現場で自律して動くロボットには、言語データにとどまらない多様なデータを扱うマルチモーダルな基盤モデルが欠かせません。国産のヒューマノイド向けに基盤モデルを開発する取り組みについて解説する内容は、以下の通りです。
- 実機から集めるフィジカルAIデータ
- VLAと世界モデルの研究開発
アトムが進めるのは、データの収集や基盤モデルの研究開発、実機による検証という一連の工程です。ロボットの機体や基盤モデルを自社で開発する体制が、取り組みの前提に置かれています。
実機から集めるフィジカルAIデータ
アトムは、2026年8月に開所した「アトム フィジカルAIファウンドリ」を拠点に、自社のヒューマノイドAIロボットを動かして得られるデータを集めるとしています。産業現場で想定される作業を実機で反復し、収集の条件をそろえた形で蓄積する方針です。[3]
本事業で進める工程は、以下の通りです。
| 工程 | 内容 |
|---|---|
| データ収集 | 実機の反復でデータセット整備 |
| モデル開発 | VLAと世界モデルの研究開発 |
| 実機検証 | 搭載して評価と改良を重ねる |
実機で明らかになった課題は、データ収集の設計に立ち返って反映するとしています。集めたデータで基盤モデルを鍛え直す循環が、開発の軸に置かれました。
VLAと世界モデルの研究開発
アトムは、集めたデータセットを使って、視覚や言語、行動を統合するVLAの研究開発を進めるとしています。あわせて、環境や自機の状態の変化を予測する世界モデルにも取り組む計画です。[3]
研究開発を支える体制の特徴は、以下の通りです。
- 本事業で調達する大規模な計算資源
- 双腕二足の機体を自社で開発
- 機体とモデルの垂直統合
大規模な計算資源を使うモデル学習は、本事業の支援によって実施するとしています。ただし、発表時点では研究開発の開始が示された段階であり、性能の実証結果は公表されていません。
現場に合うロボット基盤モデルの選び方
採択されたロボット基盤モデルは、学習させる作業も、実証を行う現場も異なります。自社の現場で使えるかどうかは、対象の作業や学習データの出どころから確かめる必要があります。[1][2][3]
ロボット基盤モデルを自社の現場に当てはめるときの確認の観点は、以下の通りです。
| 確認する点 | 見るポイント |
|---|---|
| 対象の作業 | 工具操作かピッキングか |
| 学習データ | 自社拠点か稼働現場か |
| 機体の種類 | 双腕や四足歩行、ヒューマノイド |
| 実証の時期 | 開始前か本実証の予定か |
| 成果の公開 | 物流向けは事業終了後に一部公開の予定 |
いずれのテーマも、発表時点では研究開発が始まる段階です。そのため、現場への導入を検討する場合は、実証の進み方や成果の公開時期を追いながら判断する必要があります。
自社の作業に近い対象を扱うテーマほど、学習データの条件も現場に近いと言えるでしょう。まずは自社の現場で人が担っている作業を書き出し、どのテーマの対象作業と重なるかを確かめておくと役立ちます。
出典
- ^ PR TIMES. 「XNOVA、経済産業省とNEDOが推進する国家プロジェクト「GENIAC」ロボット基盤モデルの研究開発に採択」. https://prtimes.jp/main/html/rd/p/000000006.000086773.html, (参照 26-09-24).
- ^ PR TIMES. 「Muso Action、経済産業省およびNEDOが実施する国家プロジェクト「GENIAC」の採択事業者に決定」. https://prtimes.jp/main/html/rd/p/000000007.000170391.html, (参照 26-09-24).
- ^ PR TIMES. 「アトム、経済産業省・NEDOが推進する「GENIAC」のロボット基盤モデル研究開発事業に採択」. https://prtimes.jp/main/html/rd/p/000000004.000172692.html, (参照 26-09-24).



What's New
新着記事

『ネガティブな口コミ』を覆して勝ち抜く採用ブランディング

AI画像編集ソフト「HitPaw FotorPea」がVer.5.7.0へアップデート!GPT Image 2.5による「画像から画像」に対応、AI再構図・美肌・4K出力などを新搭載

【日本初※】 「純木造CLT工法5階建てビル」を福岡に建設中11月18日・26日、福岡県と共同で構造見学会を開催

【食品・日用品製造業向け】「トップSCM研究会 無料 説明会」を2026年09月29日(火)・10月06日(火)にオンライン開催|船井総研サプライチェーンコンサルティング