


NTTモビリティがHDマップレスのE2E自動運転バスを公道実証へ、交通・物流事業者が比べる材料に
公開:
新しい路線やルートに自動運転を広げようとしても、高精度3次元地図(HDマップ)の整備に時間とコストがかかり、計画が進まないと感じていないでしょうか。地図に頼らないHDマップレス型のE2E自動運転は公道での実証を控えた段階にあり、対象車両や事業化の時期を見比べれば、自社で検討を始めるタイミングを判断しやすくなります。
この記事では、HDマップレス型のE2E自動運転バスの公道実証や地図の有無を選べるAIモデル、港湾ダンプの無人運行に向けた協業まで詳しく解説します。E2E自動運転の導入を検討している交通・物流事業者の方は、ぜひ参考にしてください。
この記事の要点
- この記事の材料:発表3件
- 発表主体:株式会社ティアフォー
- 出典の最終掲載:2026.11.13
SOURCESこの記事がまとめた発表
目次
HDマップレスのバスで進めるE2E自動運転の実証
NTTモビリティは、Imagry(イスラエル)の自動運転システム(ADK)を活用したE2E自動運転システムの技術実証を、2027年2月から始めるとしています。同社の取り組みを読み解く観点は、以下の2つです。
- NTTモビリティが使うImagryのシステム
- NTTモビリティが示す公道実証の日程
なお、NTTモビリティの発表でいうE2Eは、周辺認識から走行計画、車両制御までを統合して提供するシステムを意味します。
NTTモビリティが使うImagryのシステム
Imagryのシステムは、LiDARや事前に作成したHDマップに依存せず、カメラ映像から周囲の状況をリアルタイムに認識・再構成して走行経路や走行動作を判断します。HDマップレスとは、高精度3次元地図の情報を必要とせず、センサーからの情報で自動運転走行を実現する方式です。[3]
さらに、学習したAIによる認識・経路計画に、停止や優先通行、制限速度などの交通ルールを明示的な条件として組み合わせるハイブリッド方式を採っています。認識・判断・ルート・速度・制御は機能ごとにモジュール化されており、日本特有の信号機検知など課題に応じた改良を機能ごとに行えるとしています。

図1 Imagryの自動運転システムの特徴
NTTモビリティが実証で評価するとしている項目は、以下の通りです。
| 評価項目 | 内容 |
|---|---|
| 公道への適合 | 左側通行や日本の信号機・規制 |
| 走行の質 | 走行品質と安全性 |
| 新規ルート | HDマップの事前整備なしの展開 |
| 交通環境 | 路上駐車・歩行者・自転車への対応 |
表の項目に加えて、AIによる判断の説明可否や学習データ依存性、悪天候時や夜間の認識性能も、商用化に向けた技術的課題として評価されます。地図整備の負担が減るかどうかと並び、AIの判断に関わる課題の評価結果も導入を考える材料です。
NTTモビリティが示す公道実証の日程
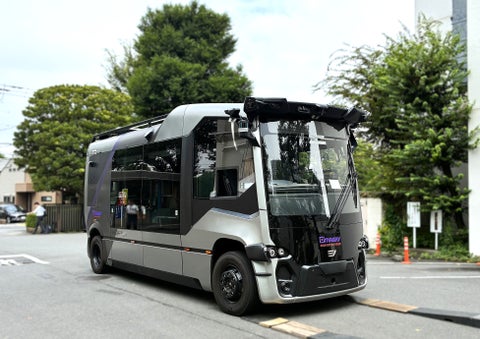
NTTモビリティによると、実証の場はNTT武蔵野研究開発センタ周辺の公道を含む自動運転実証フィールド“Co-Creation Hub”で、導入車両はeVersum社製の自動運転バスです。公道走行は、ドライバーが乗車する自動運転レベル2から始める予定としています。[3]
発表時点で示されている日程は、以下の通りです。
| 時期 | 予定 |
|---|---|
| 2026年12月7日 | 車両の納車予定 |
| 2026年12月〜 | システム調整と構内の走行試験 |
| 2027年2月〜 | 公道走行の開始(レベル2) |
| 2027年4月〜 | 走行評価と課題の取りまとめ |
商用運行に向けては、安全性評価手法や遠隔監視・運行管理システムとの連携、国内法令への適合性、運行コストの最適化といった観点で課題を抽出し、交通事業者と連携して活用をめざすとしています。

図2 公道実証から商用運行までの担い手
地図の有無を選べるティアフォーのE2E自動運転
ティアフォーは、地図情報の有無やセンサー構成など、異なるシステム要件に対応できるE2E自動運転技術を開発し、複数のAIモデルをオープンソースとして公開しました。公開されたモデルを見分ける観点は、以下の2つです。
- カメラ入力に対応する4つのE2Eモデル
- LiDARと高精度地図を使うOnePlanner
ティアフォーは、自動運転用オープンソースソフトウェア「Autoware」を通じて、モデルの最適化や車載システムへの統合を支援する開発環境を提供するとしています。
カメラ入力に対応する4つのE2Eモデル
ティアフォーが公開したモデルのうち、Alpamayo 2 EdgeやAutoE2E、METEOR、LatentDriveの4つは、カメラ映像を入力に使えます。なかでもMETEORとLatentDriveは、高精度地図に依存せずに走行軌跡を生成する点が特徴です。[1]
パラメータ数は、NVIDIAとの協業によるAlpamayo 2 Edgeが20億で、Alpamayo 2 Superの340億から軽量化されています。AutoE2Eは7,990万、METEORは1,600万とさらに軽く、どちらもNVIDIA以外の半導体環境での動作に対応します。

図3 公開モデルの規模を数字で見る
モデルごとの入力の違いは、以下の通りです。
| モデル | カメラ | ほかの入力 |
|---|---|---|
| Alpamayo 2 Edge | カメラ画像のみ | 使わない |
| AutoE2E | カメラのみの構成も可 | LiDARやレーダー |
| METEOR | 1〜8台のカメラ | LiDARやレーダーも可 |
| LatentDrive | 1台または3台 | 経路情報と走行状態 |
事業化の面では、AutoE2EのWorld ModelとReasoning Modelは開発中で、ティアフォーはロボタクシー用途での商用化を検討している段階です。METEORは主に自家用車向けを想定しており、自動車メーカーや部品サプライヤが自社の車両仕様に合わせて最適化できるとしています。
LiDARと高精度地図を使うOnePlanner
OnePlannerは、周辺環境の認識と行動計画を一体化したE2E自動運転AIモデルです。認識処理で抽出した特徴量を行動計画に直接使うため、物体の位置や速度へ変換してから渡す従来の方式より、周辺環境の情報を豊富に活用できるとしています。[1]
入力には、LiDARの点群データに加えて、経路情報や信号機の状態、車両の走行状態を取り込みます。認識の基盤は現在のBEVFusionから、今後はPTv3へ変更する予定です。

図4 OnePlannerが走行軌跡の生成に使う入力
地図の扱いが異なるOnePlannerとLatentDriveの違いは、以下の通りです。
| 項目 | OnePlanner | LatentDrive |
|---|---|---|
| 高精度地図 | 取り込む | 必要としない |
| 軌跡の予測 | 将来6秒間 | 将来4秒間 |
| Autoware | 統合済み | 統合と車載検証を進行中 |
LatentDriveは、自己教師あり学習技術「V-JEPA」でカメラ映像の特徴を潜在空間に表し、物体検出や追跡などの中間処理を介さずに走行軌跡を生成します。地図の整備が難しいルートを想定する場合は、高精度地図を前提とするかどうかがモデル選びの分かれ目です。
E2E自動運転と並ぶ徳山下松港のダンプ無人運行
ティアフォーと周南バルクターミナルは、トクヤマの協力のもと、徳山下松港でダンプトラックによる輸送業務の自動化に向けた協業を始め、2028年中の無人運行の実現をめざしています。ティアフォーはAutowareを使い、建機や農機、工場内搬送車両といった特殊車両への実装も進めていますが、今回の協業でE2Eの方式を使うかは示されていません。[2]
協業の概要は、以下の通りです。
| 項目 | 内容 |
|---|---|
| 輸送区間 | 保管エリアから自家発電設備エリア |
| 対象車両 | 有人のダンプトラック |
| 燃料 | 出光リニューアブルディーゼル |
| 協力企業 | トクヤマ(徳山製造所) |
対象は単一の輸送ルートですが、今後は徳山下松港の周辺地域にある類似の輸送業務への展開を検討する方針です。
役割の面では、ティアフォーの自動運転技術の開発や実証・運用の知見に、周南バルクターミナルのダンプトラック輸送の経験を掛け合わせます。さらに、トクヤマのエネルギー資源の受け入れに伴う現場実務も踏まえ、実際の施設環境に合わせた技術と運用を構築するとしています。

図5 港湾ダンプの自動化に関わる企業
E2E自動運転を自社の運行に当てはめる観点
地図整備の負担や対象車両、事業化までの時期は、取り組みごとに条件が異なるのが実情です。自社の運行に当てはめるときに確かめたい観点は、以下の通りです。[1][2][3]
| 観点 | NTTモビリティ | ティアフォーのモデル | 港湾の協業 |
|---|---|---|---|
| 地図整備 | HDマップを前提としない | 地図の有無を選べる | 発表で言及なし |
| 対象車両 | eVersum社製のバス | 自家用車・ロボタクシー | ダンプトラック |
| 走る場所 | 公道を含む実証フィールド | 実車への適合を開発中 | 港湾の輸送ルート |
| 時期の目安 | 2027年2月に公道走行 | 商用化は検討段階 | 2028年中に無人運行 |
新しい路線へ早く広げたい場合は、地図を前提としない方式の公道での評価結果を追うと判断材料がそろいます。構内の決まったルートを自動化したい場合は、港湾の協業のように現場実務を踏まえた運用づくりの進め方が参考になるでしょう。

図6 E2E自動運転と港湾自動化の位置づけ
References
- ^ PR TIMES. 「ティアフォー、地図情報の有無やセンサー構成を選択可能なE2E自動運転を開発」. https://prtimes.jp/main/html/rd/p/000000150.000040119.html, (参照 26-11-16).
- ^ PR TIMES. 「ティアフォーと周南バルクターミナル、ダンプトラックによる輸送の自動運転化に向けて協業を開始」. https://prtimes.jp/main/html/rd/p/000000151.000040119.html, (参照 26-11-16).
- ^ PR TIMES. 「日本初! HDマップレス型の自動運転バスの公道実証開始」. https://prtimes.jp/main/html/rd/p/000000014.000183366.html, (参照 26-11-16).















What's New
新着記事

Google CloudがGemini for healthcareをプレビュー公開、医療記録の統合や保険審査を支援

福岡のデジタルマーケティング支援企業『株式会社Akatsuki』AI検索時代の情報発信を支援す るAIO/GEOサービスを提供開始

お客様ゼロから業界トップになった社長が、泥臭い話、ぜんぶ語ります。『<図解>小さな会社の社長の戦い方』11月16日(月)発売

ゴムマリの専門業務AI-BPO、『月次決算チェック』を提供開始

