AIRoA、ロボット基盤モデル「AIRoA-0」を公開
公開:
この記事はプレスリリースです
本記事は、PR TIMESに掲載された企業・団体等のプレスリリースを原文のまま転載しています。記事内容は発表時点の情報です。
- 発表元
- 一般社団法人AIロボット協会
- 配信日時
- 2026年11月6日 15時15分
- 転載日
- 2026年11月7日
発表内容については発表元へ、当サイト上の訂正・削除については、当サイトのお問い合わせフォームにご連絡ください。
ロボットを使わずに収集した16,151時間の操作データから、細かい部品の仕分けやタオル畳みなどの双腕作業を学習
一般社団法人AIロボット協会(所在地:東京都大田区、理事長:尾形哲也、以下「AIRoA」)は、ロボット基盤モデル「AIRoA-0(以下、A-0)※1」を公開しました。人がデータ収集デバイス「YUBI(Yielding Universal Bidigital Interface、※2)」で記録した操作をロボットに学習させるため、データ処理から事前学習・事後学習、実機での動作生成までを一体として設計しています。
学習用の操作データを収集した環境とは異なる場所でモデルの動作を検証し、細かな部品の仕分けやタオル畳みなどの双腕作業を実行できることが確認できています。また、作業中に人が物の位置を変えた場合の対応や、異なるロボット(現在保有する4種)での動作も検証しています。評価に用いた10種類の作業での平均成功率は78%で、同じデータで事後学習した代表的な4つのモデル(最高27%)を上回りました。
今回、事前学習済み・事後学習済みモデルの重みと関連コードを公開し、技術の詳細と評価結果はテクニカルレポートで公開しています。AIRoAは、これらの公開内容を広く研究や開発に活用いただくことで得られる知見やフィードバックを活用し、今後もさらなる開発に取り組んでまいります。
#本成果物は、経済産業省およびNEDO(国立研究開発法人新エネルギー・産業技術総合開発機構)が推進する委託事業「ポスト5G情報通信システム基盤強化研究開発事業/ロボティクス分野の生成AI基盤モデルの開発に向けたデータプラットフォームに係る開発(事業番号JPNP25015)」の結果得られたものです。
◼︎開発の背景
ロボットに多様な作業を学習させるには、幅広い操作データが必要です。AIRoAは、データ収集のためにロボットを用意することなく、人がさまざまな場所で操作を記録できる方法が、ロボット学習の規模を拡大する鍵になると考えています。
YUBIは、人が手持ち型のグリッパーを操作する際の映像や手先の軌跡を記録するデバイスです。A-0の開発では、Physical Intelligence社が公開した「π0.5 base」の重みを起点に、YUBIで収集した16,151時間のデータを事前学習に使用しました。AIRoAによる今回の操作学習では、ロボットの遠隔操作によるデータ収集や強化学習、実機での動作修正は行っていません。
◼︎主な特徴と成果
細かな操作と、複数工程にわたる作業を実行可能
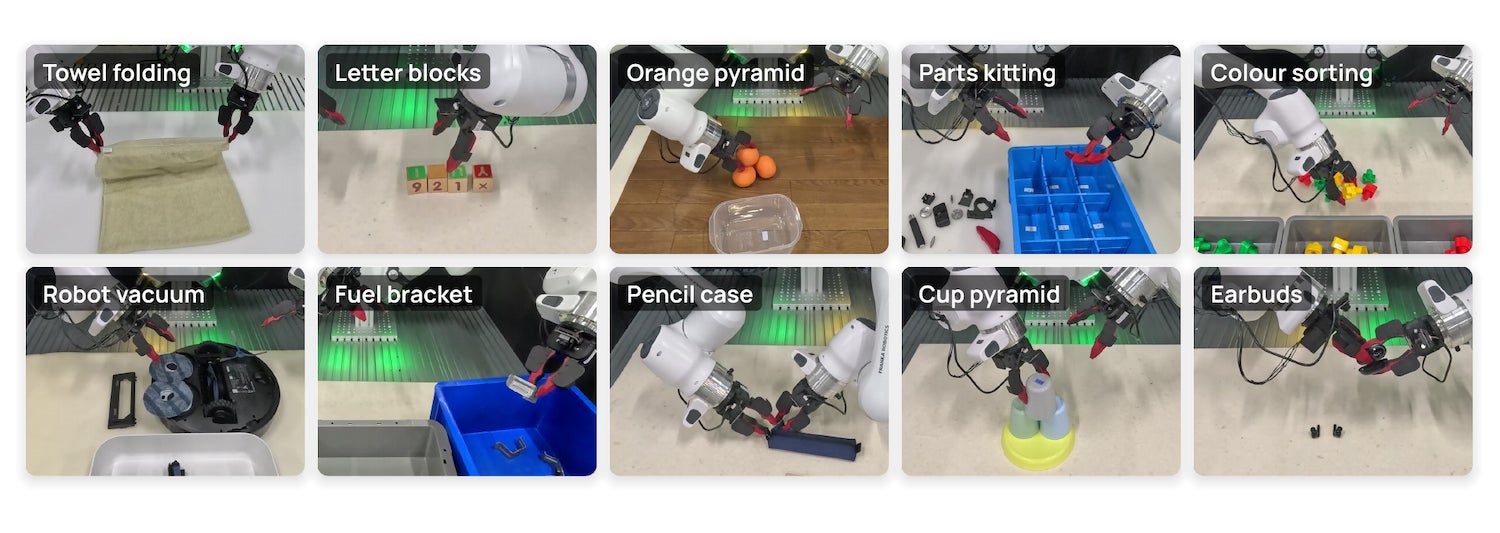
学習データの収集に使われていない場所で、ロボットの左右の手首にYUBIを取り付け、その手首カメラから得られる映像を使って作業を実行しました。一つの指示に基づいて12個を超える小さな部品を番号付きの区画に仕分けるほか、ペンケースのファスナーを開けて鉛筆を入れ、再び閉じる作業などを実行しています。
評価には、タオル畳み、ロボット掃除機の部品交換、カップやオレンジの積み上げなど、10種類のタスクを各15回試行し、平均成功率は78%でした。
作業に必要な情報を捉え、配置変更にも対応
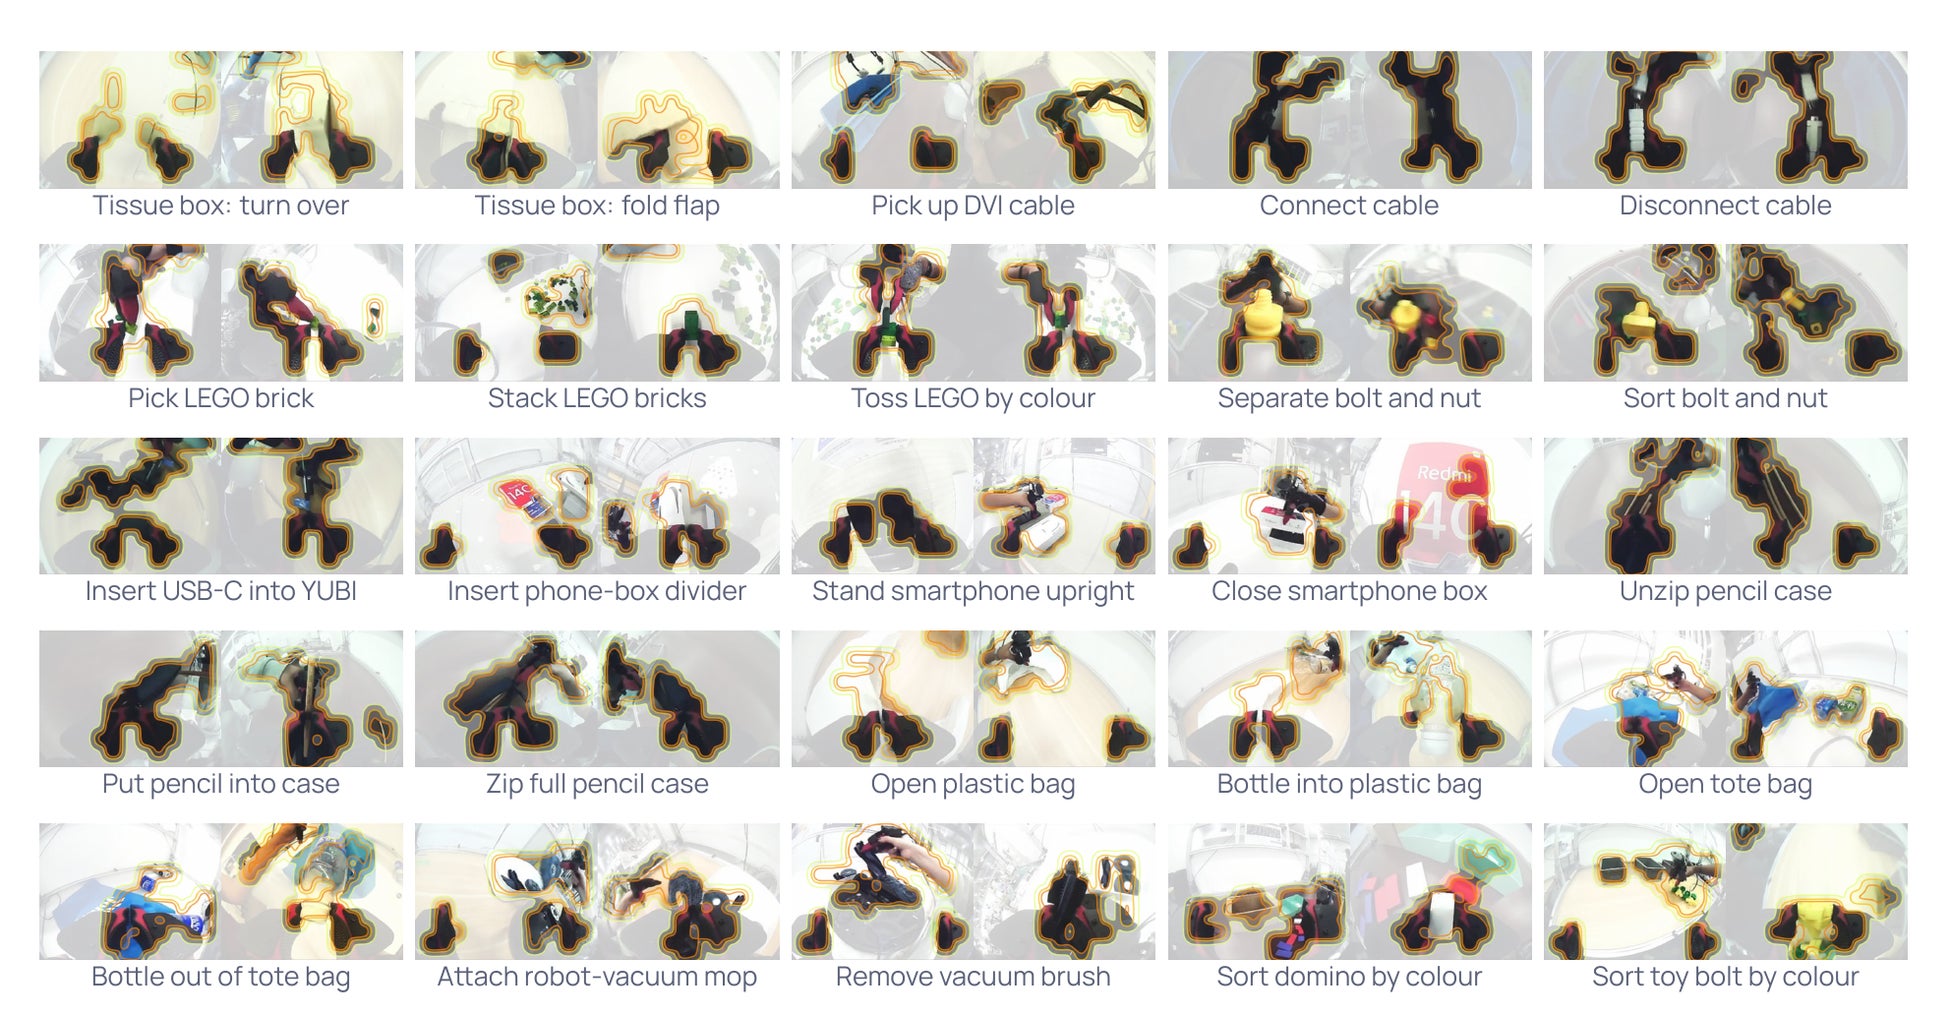
色別に部品を仕分ける実験では、人が途中で仕分け箱を動かしても、移動後の箱の位置に合わせて部品を入れる動作を確認しました。本モデルは、画像・言語・行動を扱うVLAモデルであり、画像内の重要な領域を人が指定することなく、作業に必要な視覚情報を学習します。また、過去の状態や現在の作業段階を捉える仕組み、行動を連続的に生成する仕組みを組み合わせています。
同じモデルをYUBIを搭載したロボットで利用可能
A-0は、ロボット固有の関節角度ではなく、グリッパーの位置・姿勢を出力します。各ロボットの制御システムが、その出力を実際のアームの動きに変換します。この構成により、YUBIグリッパーを搭載すれば、機体を問わず同じモデルを利用できます。これまでに、双腕のFranka、TX-G2、OpenArm、URの4機種で動作を確認しています。
機体・タスクごとの評価条件と結果、各技術の詳細は、テクニカルレポートをご覧ください。
テクニカルレポート:
https://arxiv.org/abs/2611.03815
A-0プロジェクトページ:
https://a-0.airoa.io
◼︎公開内容と利用方法
研究者・開発者が、モデルを自身の用途に合わせて事後学習し、実機で検証できるよう、以下を公開しました。
| 公開物 | 内容 | 公開先 |
|---|---|---|
| データ収集用コード | YUBIを用いてデータ収集するためのコード | https://github.com/airoa-org/yubi-go |
| モデルの重み | 事前学習済みモデル、および評価タスク向けの事後学習済みモデル | https://huggingface.co/airoa-org/AIRoA-0 |
| 事後学習用コード | 利用者が独自のデータでモデルを事後学習するためのコード(GPU8基の1ノードで4時間未満) | https://github.com/airoa-org/AIRoA-0 |
| 推論コード | センサー情報などを入力し、グリッパーの位置・姿勢を出力するコードの例 | https://github.com/airoa-org/openarm-pipeline |
※各コードの公開範囲と、対応する機体・実行環境は公開ページに記載します。
学習に使用したデータセットについても公開を予定していますが、公開時期・対象範囲・利用方法などの詳細が決まり次第、AIRoA公式サイトでお知らせいたします。
YUBIのハードウェア設計とデータ収集ソフトウェアは、すでに公開されています。詳細は下記URLをご参照ください。
https://yubi.airoa.io/
◼︎お問い合わせ先
-
利用・評価等公開物に関するお問い合わせ
ext-oss@airoa.org -
共同研究に関するお問い合わせ
ext-collaboration@airoa.org
◼︎CoRL 2026での紹介
2026年11月9日〜12日に米国オースティンで開催されるConference on Robot Learning(CoRL)2026のAIRoAブース(210)で、本研究と関連する取り組みを紹介します。詳細はAIRoA公式HP掲載ニュースよりご覧ください。
※1 AIRoA-0(A-0)
AIRoA-0(A-0、エー・ゼロ)は、一般社団法人AIロボット協会(AIRoA)が開発したロボット基盤モデルです。ロボットを使わず、人が手持ち型グリッパー「YUBI」で記録した操作データを学習に活用し、双腕作業を実行します。データ処理から事前学習・事後学習、実機での動作生成までを一体として設計しており、YUBIを搭載した異なるロボットでの動作を確認しています。事前学習済み・事後学習済みモデルの重みと関連コードを公開し、研究・開発に活用できる形で提供しています。
※2 オープンソースのデータ収集デバイス「YUBI」
YUBI(Yielding Universal Bidigital Interface)は、人間が物体を操作する際の映像や手先の軌跡を記録する、双腕・巧緻操作向けのデータ収集インターフェースです。
人間の指の動きに沿ってグリッパーを操作できる設計と、VR機器を用いた位置・姿勢計測を組み合わせることで、ロボット本体を使用せずに多様な操作データを収集できます。
ハードウェア設計(トヨタ自動車株式会社 未来創生センター)とデータ収集ソフトウェア(AIRoA)はオープンソースとして公開されており、研究者や開発者がデータ収集環境を再現・拡張できます。
■ AIRoAについて
一般社団法人AIロボット協会(AI Robot Association、AIRoA)は、AIとロボット技術の融合により、実世界で活躍するロボットの研究開発と社会実装を推進する団体です。ロボットの基盤モデル開発に必要なデータの収集・公開や、開発コミュニティの運営を通じて、日本発のフィジカルAIエコシステム構築を目指しています。
公式サイト
https://www.airoa.org/ja/



What's New
新着記事

2027年のInstagram活用を先取り!「Instagram集客・採用セミナー」を11月17日(火)にオンライン 開催

ShopifyのCVR改善を、分析から実装・検証まで。AIエージェント「NAKATAKU」の事前登録を開始

【生成AI】伝わるプロンプトの考え方と資料作成を実践しながら学ぼ う!無料セミナー「はじめての生成AI活用講座」(全2回)

”SusHi Tech Global”成長加速プログラム(第3期)募集